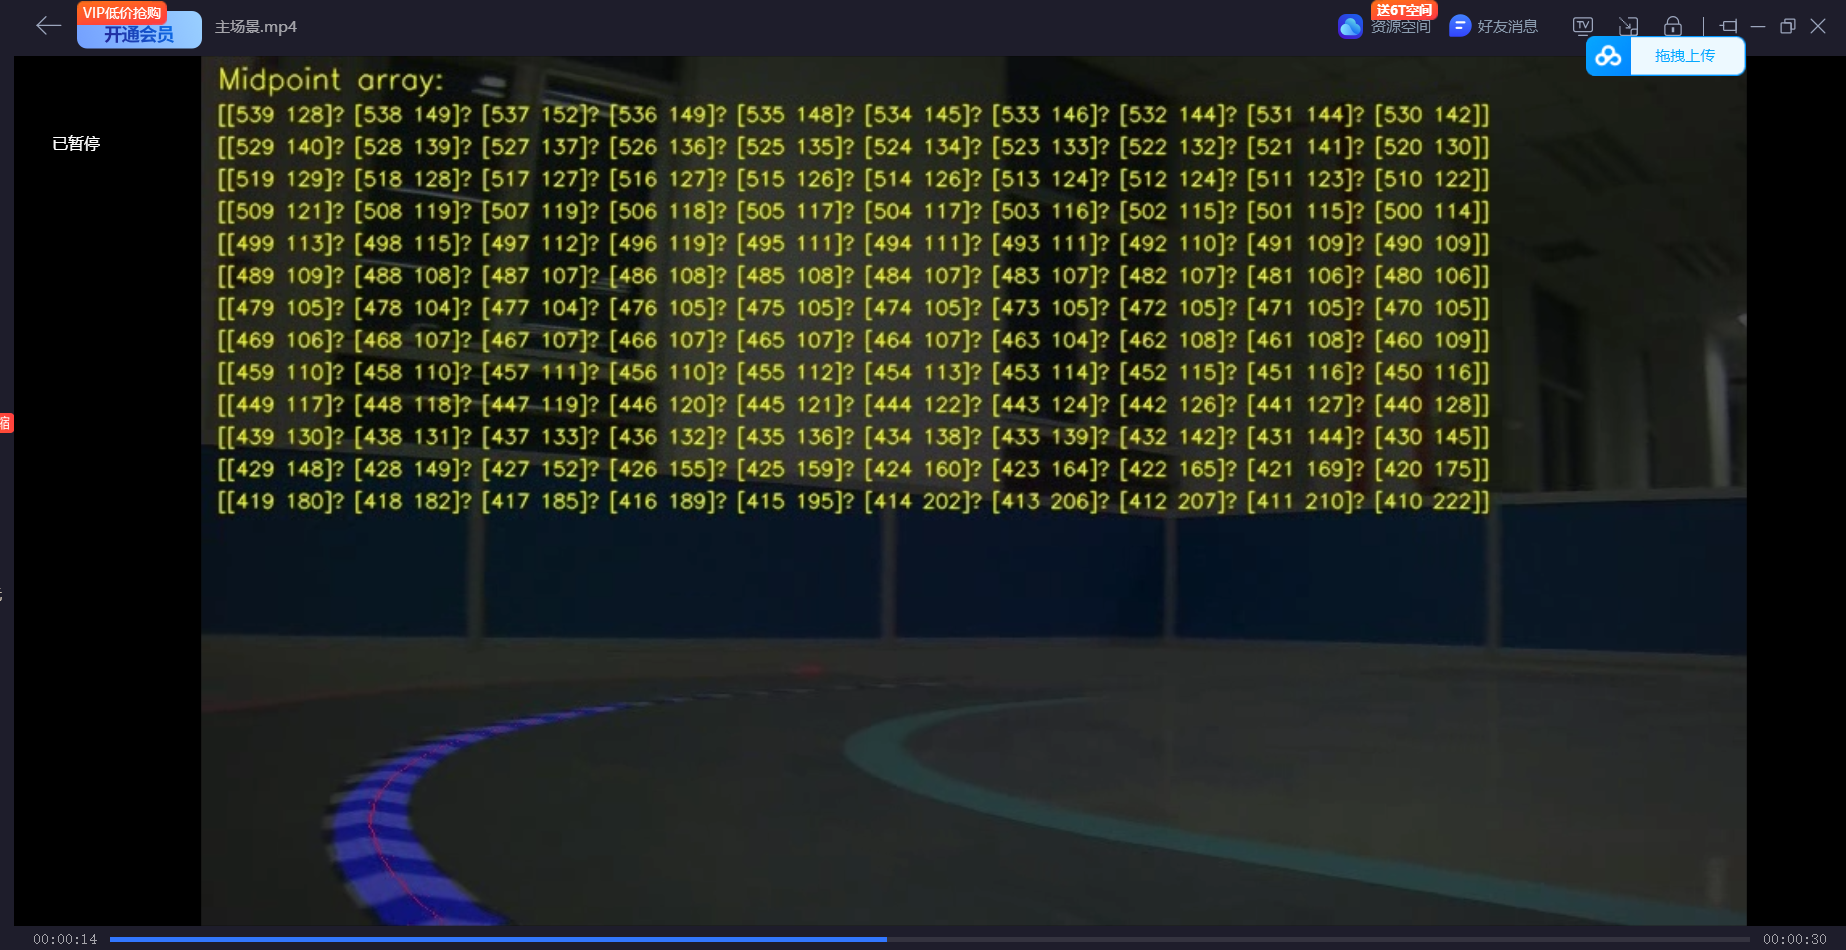
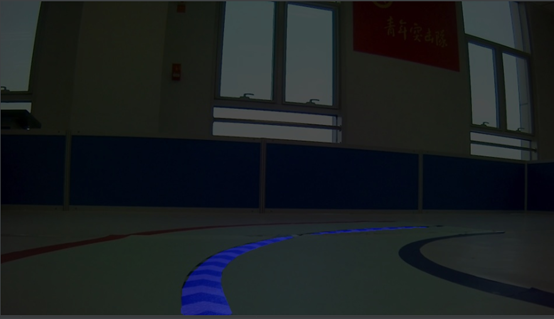
某公司需要做自动驾驶汽车,需要验证视觉导航识别的可操控性且平台算力良好,了解到需求以后,我通过飞浆语义分割进行车道线以及包括红绿灯等标志在内的识别工作,识别效果良好,在以离线的方式部署到车上。项目获得成功
尝试了基于paddle的深度学习方法,使用语义分割网络识别车道线,在比较了deeplabv3和unet两个模型各种数据后,我们决定使用unet网络进行车道线分割检测。Unet的识别效果不错,识别范围和稳定性都比传统方法的效果好,但其实时不高,且可能占据过多的算力资源。我们经过学习了解可以裁剪模型实现更快的检测速度,最终选择使用深度学习的方式识别车道线。
1.快速实时识别车道线鲁棒性强2.实时分析中点坐标等关键信息传送至运控部分
使用paddle的unet网络拟合车道线可以在光线条件不足的情况下识别车道线,识别效果较好
内容声明 :猪八戒网为第三方交易平台及互联网信息服务提供者,猪八戒网(含网站、客户端等)所展示的商品/服务的标题、价格、详情等信息内容系由店铺经营者发布,其真实性、准确性和合法性均由店铺经营者负责。猪八戒网提醒用户购买商品/服务前注意谨慎核实。如用户对商品/服务的标题、价格、详情等任何信息有任何疑问的,请在购买前与店铺经营者沟通确认;猪八戒存在海量店铺,如用户发现店铺内有任何违法/侵权信息,请立即向猪八戒网举报并提供有效线索。




 渝公网安备50019002500154号